Zum Inhalt springen
Forschungsprojekte
AIMS5.0Krisen der letzten Jahre haben gezeigt, wie verletzlich lange Lieferketten sind. AIMS5.0 (Artificial Intelligence in Manufacturing leading to Sustainability and Industry5.0, deut …
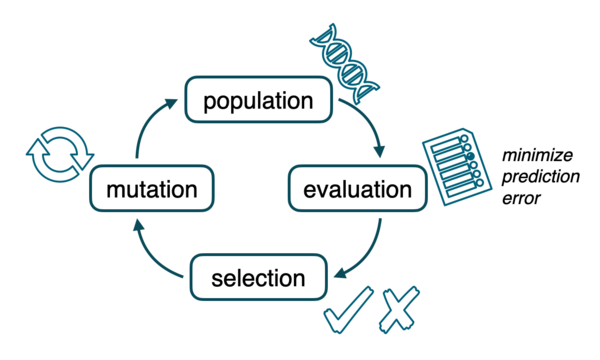 Collective Behaviors by Minimize SurpriseGenerating collective behaviors by minimizing surprise and maximizing prediction success Similarly to evolving controllers for single robots also controllers for groups of robots …
 DI-OSVISEWer einen Chip entwirft, muss prüfen, ob er tut, was er soll. Für diese Verifikation braucht man heute meist teure proprietäre Werkzeuge. DI-OSVISE (Open-Source-Designwerkzeuge f …
 FOCALQuantencomputer werden einmal die Verschlüsselung brechen können, auf der heute sichere Kommunikation beruht. Die Antwort ist Post-Quanten-Kryptografie (PQC). Sie funktioniert bi …
 ISOLDERISC-V ist eine offene Befehlssatzarchitektur: Jeder darf Prozessoren dafür bauen, ohne Lizenzgebühren und ohne Abhängigkeit von einem einzelnen Hersteller. ISOLDE (High Performa …
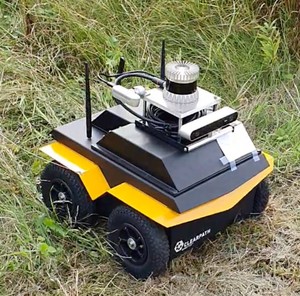 Outdoor Multi-Robot SystemKicking swarm robots out of the lab One of the most important challenges in swarm robotics is to move on and push the frontier to large robot teams operating outdoors. Large auto …
 RigolettoMit Elektrifizierung und automatisiertem Fahren wächst die Software im Fahrzeug rasant, bis 2030 nach Schätzungen auf rund eine Milliarde Codezeilen. Die bisherige Architektur au …
 RILKOSANMotivation und Ziele: Durch die zunehmende digitale Vernetzung in Wirtschaft und Gesellschaft werden digitale Infrastrukturen immer komplexer und bieten dadurch neue Angriffsfläc …
Shift2SDVIm softwaredefinierten Fahrzeug kommen neue Funktionen nicht mehr mit einem neuen Steuergerät, sondern als Software-Update über die Luft. Shift2SDV schafft dafür eine gemeinsame …
SSVEKIFußgängerinnen, Radfahrer und andere ungeschützte Verkehrsteilnehmende haben bei einem Zusammenstoß mit einem Fahrzeug kaum Schutz. SSVEKI entwickelt ein System, das solche Kolli …
TEdgeAIKI-Chips für Edge-Geräte sollen effizient rechnen und zugleich vertrauenswürdig und widerstandsfähig gegen Angriffe sein. Das ist schwer: Entwurfsablauf, Werkzeuge und KI-Modell …
Abgeschlossene Projekte (58)
 A-IQ ReadyArtificial Intelligence using Quantum measured Information for realtime distributed systems at the edge
AnoMedKlinische Versorgung und smarte Geräte erzeugen immer mehr sensible medizinische Daten. Methoden der künstlichen Intelligenz und der Big-Data-Analyse könnten daraus eine präziser …
 Arrowhead ToolsArrowhead Tools for Engineering of Digitalisation Solutions
ASAMAutomatic architecture Synthesis and Application Mapping for heterogeneous, multi-processor embedded systems
 BEEPBEEP small mobile robot
 CeCaSHochautomatisierte Fahrzeuge müssen enorme Datenmengen aus ihren Sensoren in Echtzeit verarbeiten. CeCaS (Central Car Server – Supercomputing für Automotive) hat dafür eine Super …
CFDPDevelopment of the CCSDS File Delivery Protocol IP Core
 Chrono PilotModulating Human Subjective Time Experience
 CONETCooperating Objects NETwork of excellence
 DAISDistributed Artificial Intelligent Systems
DLR Spacebot CupDLR SpaceBot Cup – Space Terrain Exploring Vehicle (STEVE)
 EdgeAIDas EdgeAI Projekt stellt sicher, dass Europa die nötigen Werkzeuge, Fähigkeiten und Technologien besitzt, um die Möglichkeiten zur Entwicklung von Edge AI Design und Entwicklung …
EEmotionFahrerassistenz und automatisiertes Fahren verlangen eine Fahrdynamikregelung, die sicher, schnell und sparsam arbeitet. EEmotion (Embedded Excellence – Fahrdynamik mit KI) hat u …
EFMCEfficient Programming Model for Future Many-Core System
EMC2Embedded Multi-Core Systems for Mixed Criticality Applications in Dynamic and Changeable Real-Time Environments
 EMDriveKünftige Fahrzeuge verteilen ihre Rechenarbeit über ein Netz aus Sensoren, Steuergeräten und Zentralrechnern. EMDrive (Plattformkonzept für verteilte heterogene Automotive-Echtze …
 flora roboticaFlora Robotica: Societies of Symbiotic Robot-Plant Bio-Hybrids as Social Architectural Artifacts
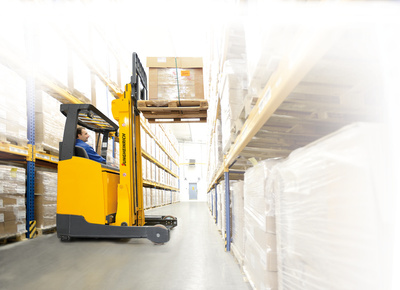 FTF out-of-the-boxFTF out-of-the-boxDas Forschungsprojekt "FTF out-of-the-box" beschäftigt sich mit der Entwicklung interaktiver, fahrerloser Transportfahrzeuge (FTF) für den Einsatz in Lagerumgeb …
 HANSE<div><div><div>00</div><img alt="" src="https://www.iti.uni-luebeck.de/typo3temp/pics/HANSE_2010_97dc0a5b0c.png"/></div></div> 00 Allgemein
 iBASTiBAST - instantaneous Bridge Assessment based on Sensor Network Technology
 Inflammation at InterfacesDas DFG Exzellenzcluster "Entzündung an Grenzflächen" umfasst mehr als 200 Forscher in den Bereichen Genetik, Biologie, Medizin und Ingenieurwissenschaften, welche Ursachen und B …
 IoEInternet of Energy for Electric Mobility
 KI-IoTEntwicklungsplattform für vertrauenswürdige IoT-Mikrochips mit innovativem KI-Co-Prozessor
 KI-PROEnergieeffiziente Datenverarbeitung im autonomen Fahrzeug mittels Mehrprozessorsystem und integrierten KI-Beschleunigern
MacSpaceHigh-Performance ManyCore Rad-Hard DSP for Computation-Intensive Space Applications
 makeSensemakeSense: Easy Programming of Integrated Wireless Sensor Networks
 MARSMarine Robotics Simulator
 MAUSMobiles Autonomes Unterwasser System
 MeteracomMetrology for THz Communications (DFG Research Unit FOR 2863)
 MONSUNMONSUN – swarm-capable micro AUV (Autonomous Underwater Vehicle)
 MOVEMonitoring von Vegetation und Wasserqualität in Seen mit Unterwasser-RoboterschwärmenMotivationDie Flora und Fauna in Seen und Flüssen sind durch den Einfluss des Menschen stark …
 mReSm·ReS - modulares Rehabilitationssystem zum Training von Handfunktionen nach Schlaganfall
 NeptuneNeptun underwater robot
 NEUPANew explainability supported by world models for predictions in autonomous driving NEUPA will help increase the explainability of artificial neural networks (ANN) and enable thei …
 Organic ComputingSPP 1183, Subproject: Organic Fault-tolerant control Architecture for Robotic Applications
 Posenbestimmung für die Mensch-Roboter InteraktionPosenbestimmung für die Mensch-Roboter-Interaktion
Productive4.0Gefördert von ECSEL JU (EU Horizon 2020 plus national authorities), Horizon 2020 / ECSEL JU (ECSEL-2016-2), Förderkennzeichen 737459.
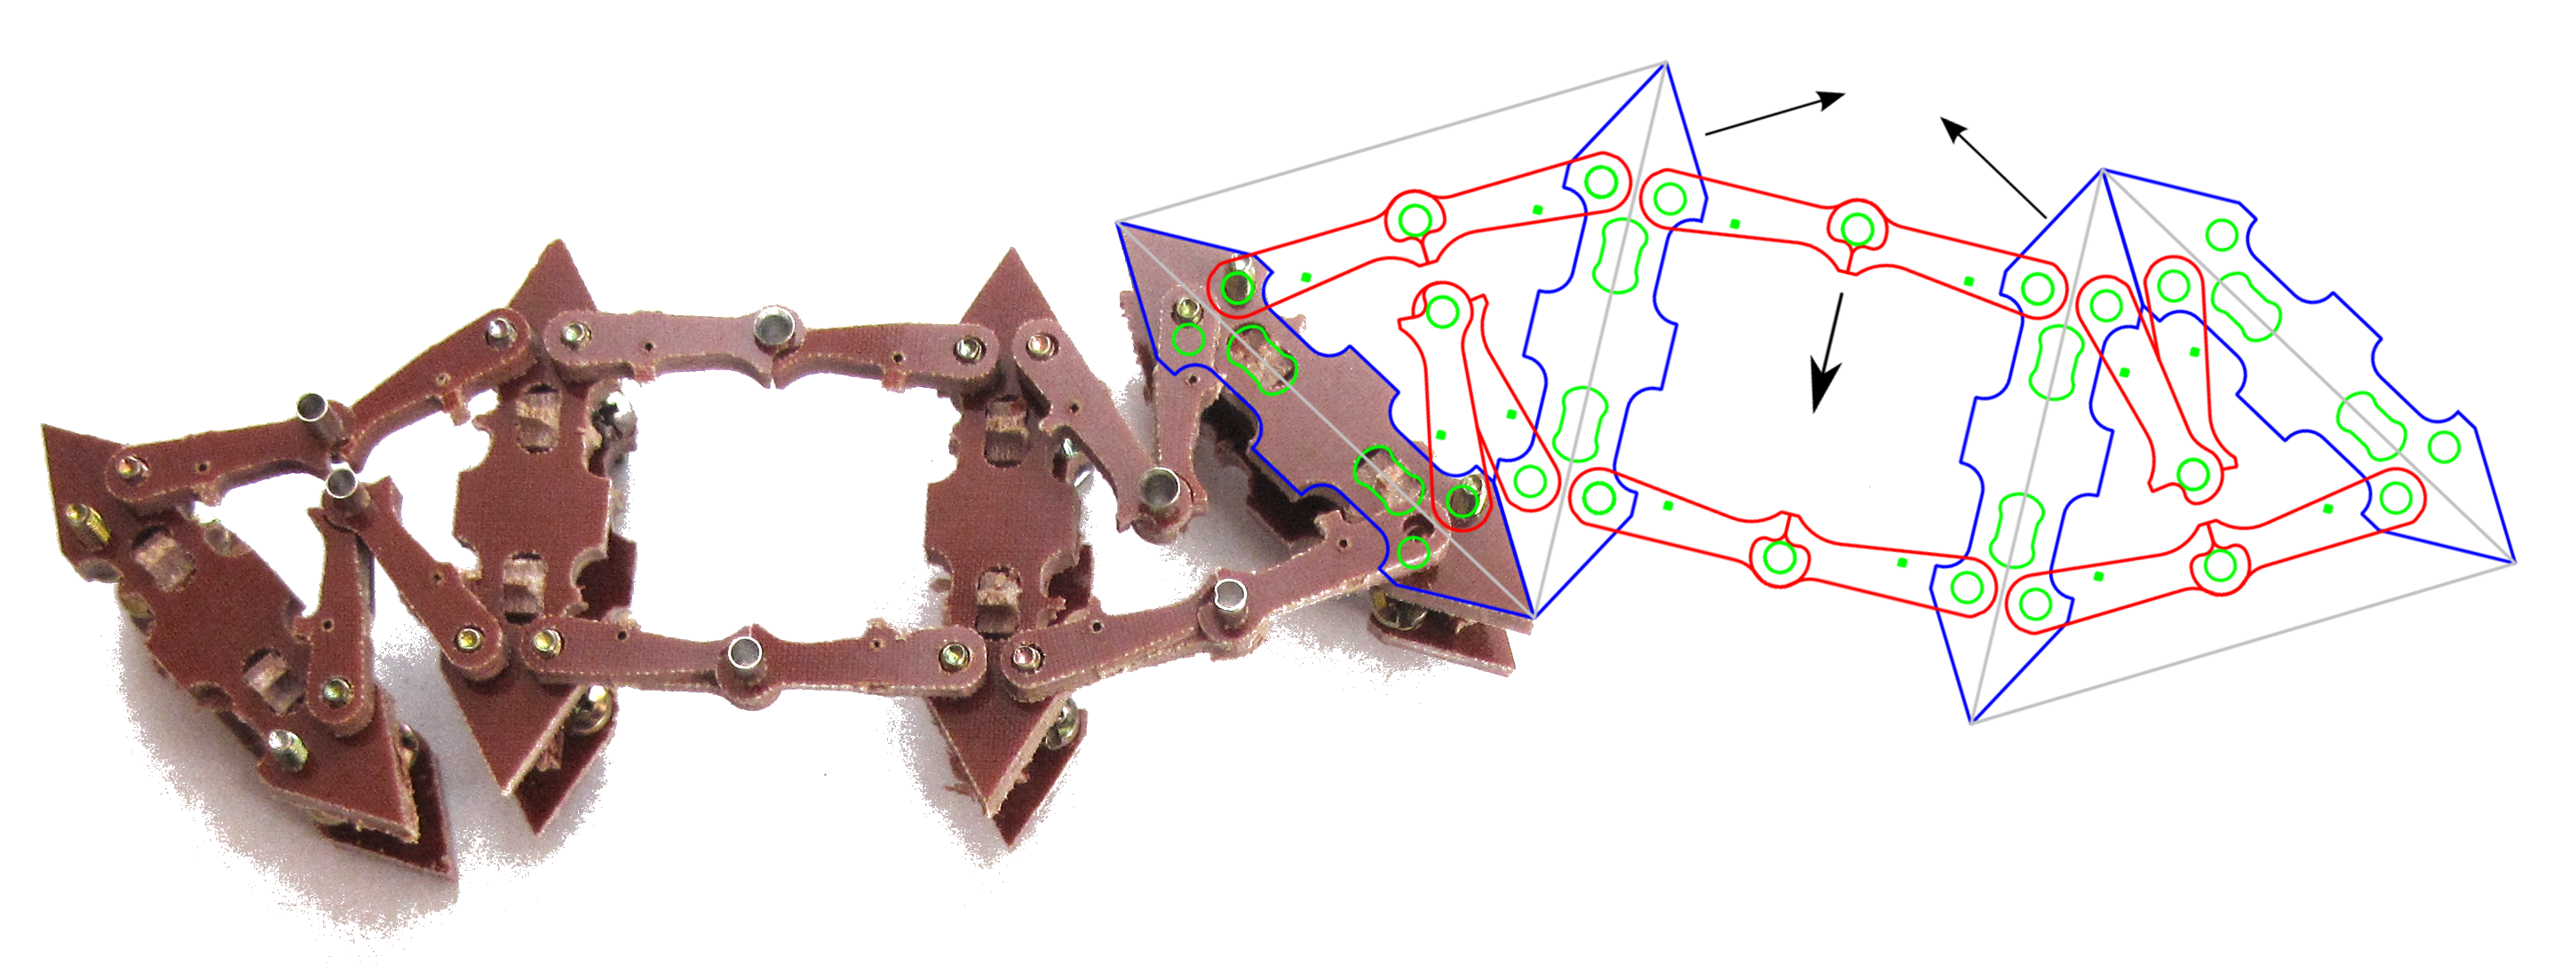 Programmierbare MaterieProgrammierbare Materie / Programmable Matter
QI2SQuick Image Interpretation System
R3-COPResilient Reasoning Robotic Co-operating Systems
R5-COPReconfigurable ROS-based Resilient Reasoning Robotic Cooperating Systems
 Real-World G-LABReal-World G-Lab: Integrating Wireless Sensor Networks with the Future Internet
 RELYonITAlltagsdinge und -umgebungen werden zunehmend mit Kleinstcomputern ausgerüstet und drahtlos ans Internet angebunden. Man geht davon aus, dass schon in wenigen Jahren mehr „Intell …
S3NETSatellite Swarm Sensor Network (S3NET) ist ein 2,5-jähriges H2020-Projekt, das von iTUBS koordiniert wird und am 1. Mai 2016 begann. Das Konsortium besteht aus 8 Partnern aus 4 L …
S4PROSmart and Scalable Satellite High-Speed Processing chain (S4Pro) is a 3-year H2020 project coordinated by iTUBS that started 1st November 2018. Its consortium gathers 7 partners …
 SASVIIn einem modernen System kann eine einzige Schwachstelle in irgendeiner Hardware- oder Softwareschicht das Ganze kompromittieren, und die Vernetzung im Internet der Dinge und in …
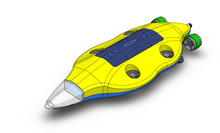 SEMBIO AUVSEMBIO - a small energy-efficient swarm AUV
SILGENTASImmer mehr Geräte im Haus sind mit dem Internet verbunden, doch an der IT-Sicherheit wird oft gespart. SILGENTAS (Sicherheit im intelligenten vernetzten Haus) will die Sicherheit …
 SILKOSTUDie zunehmende Digitalisierung von Systemen und Funktionen hält in allen für Deutschland relevanten Industriezweigen Einzug. Von der Mobilität über Industrie 4.0 bis hin zu Energ …
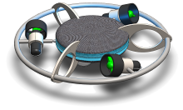 SMART-ESMART-E underwater robot platform
 SoCRocketSoCRocket – Transaction-Level Modeling Framework for Space Applications
 SPITFIRESemantic-Service Provisioning for the Internet of Things using Future Internet Research by Experimentation
 SURFER<div><div><div>00</div><img alt="" src="https://www.iti.uni-luebeck.de/typo3temp/pics/surfer3_3d18fb84ae.jpg"/></div></div> 00 Allgemein
 TwinSpaceDas angestrebte Leuchtturmprojekt soll die Scharnierfunktion digitaler Technologien zwischen ökonomischen und ökologischen Nutzen in die Breite tragen. Konkret soll dies erfolgen …
 VE-JupiterEindeutige Identifizierbarkeit für vertrauenswürdige Mikroelektronik mit Chiplets
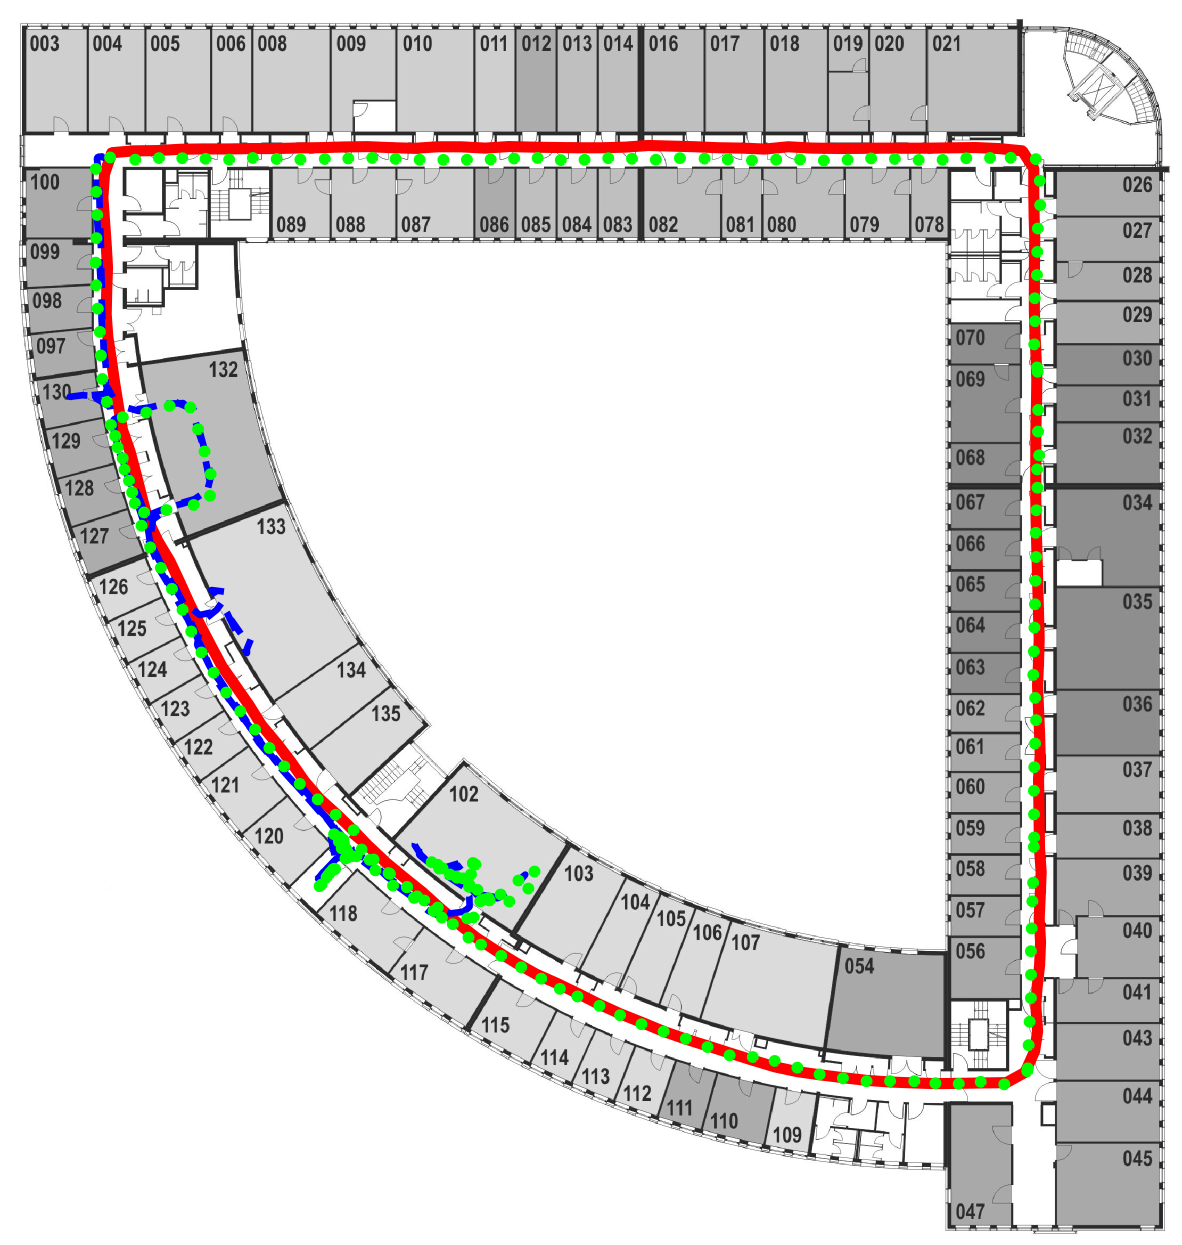 Visual NavigationVisual Navigation / Visual SLAM for industrial mobile robots
 WatchPlantSmart Biohybrid Phyto-organisms for Environmental In Situ Monitoring
WiHMoWireless Health Monitoring